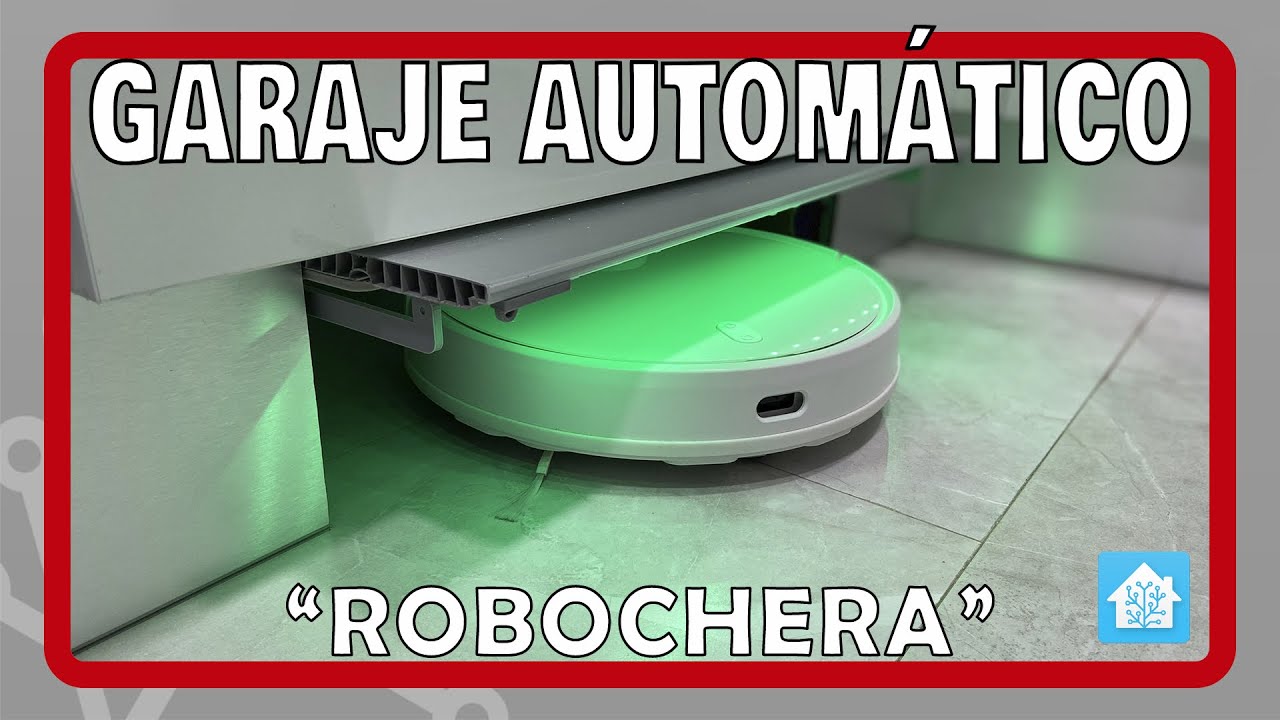
Tinha-me este projeto passado ao lado… Sofro do mesmo mal, quando adquiri o Aspirador andei as voltas pela casa à procura de um pedaço de parede livre e com energia por perto e acabou por ficar mal localizado, num canto da sala.
Só uma questão, funciona bem estando estacionado entre duas paredes?
Eu tenho um Viomi SE e segundo o manual necessita um espaço livre nas laterais.
O meu Roborock s6 faz mapa das divisões mas se for levantado do chão quando anda na limpeza esquece a localização da dock de carregamento.
Como as docks de carregamento emitem uma espécie de sinal para o robot confirmar a dock, quanto mais esta estiver isolada por paredes ou outros obstáculos menor sera o ângulo desse sinal e mais difícil será o robot captar esse sinal.
Como a tecnologia de navegação varia entre marcas e modelos o melhor sera sempre testar.
Desculpa a demora a responder…Sim , funciona muito bem entre as parede que tem ± 45 cm . Neste projeto foi instalado um Dreame D9 . Quanto ao Viomi fazes um simples teste com alguns obstáculos e já ficas a saber
Como se pode reduzir a velocidade de funcionamento dos servos-motores ?
Será este parametro: transition_length: 1s
Quanto maior o numero, mais lento é…
Boas.
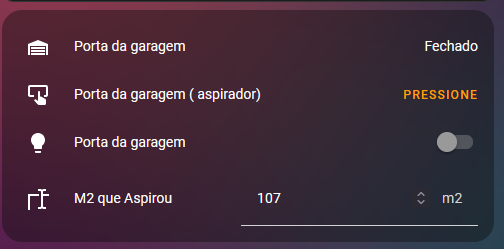
Cria no card um botao para abrir e fechar a porta . Tenho assim …indicação de aberto ou fechado , outro para abrir e fechar ( pressione ) e outra para a luz ( ligar e desligar - luz de cor branca )
Boas. Desculpa a demora.
É o tempo necessário para fazer o movimento completo (-1.0 a 1.0). Isso limitará efetivamente a velocidade do servo, quanto maior o valor, mais lento o servo se moverá. Isso pode retardar o servo para evitar ruídos altos ou apenas fazer o movimento não brusco.
tive de ler este topico todo pela piada do conteudo e comentar para nada contribuir para este projeto pelo contrario. sabem como resolvi o meu? tenho um armario de sala de jantar com pes de 10cms e está la debaixo. os pes vende-se no ikea ou qualquer drogaria. digam-me laque não é o melhor projeto
Gostei da abordagem! Nem tudo precisa de ser conectado para ser funcional!!!
Basicamente (se eu percebi bem), o detetor lazer fica bem junto à base de estacionamento do aspirador. Quando ele está livre, abre a porta, quando está na base, volta a fechar a porta.
Mas, abrindo a porta para dentro, dará tempo suficiente para a mesma abrir noutros modelos? Nem sei bem como poderei testar isso, para a minha Viomi.
A maioria dos projetos que tenho visto usam sempre dois motores servo. Depois desta implementação, considera que um é suficientes ou se fosse agora teria usado dois?
Quando fiz este projeto, uma das condições era abrir a porta para dentro porque abrindo para fora proporciona uma maior chance de alguém tropeçar na porta quando o robô está a aspirar e visualmente fica melhor. Quanto a velocidade que a porta abre, o servo é bastante rápido a abrir mas para o teu caso só depois de testares é que tens a certeza que funciona. Eu quando fiz este projeto, primeiro testei o sistema antes de instalar debaixo do armário e inicialmente o robô batia na porta antes de ela abrir na totalidade mas como tinha ainda uns centimetros de sobra na distância entra a parede e o rodapé dos armários deu para dar a volta. Isto requer alguma tentativa erro até chegar a posição final. Claro que abrindo a porta para fora torna tudo mais facil. Em relação aos servos, 1 servo chega bem. O MG 995 tem força suficiente para abrir a porta sem problemas.
 a ver se é desta…